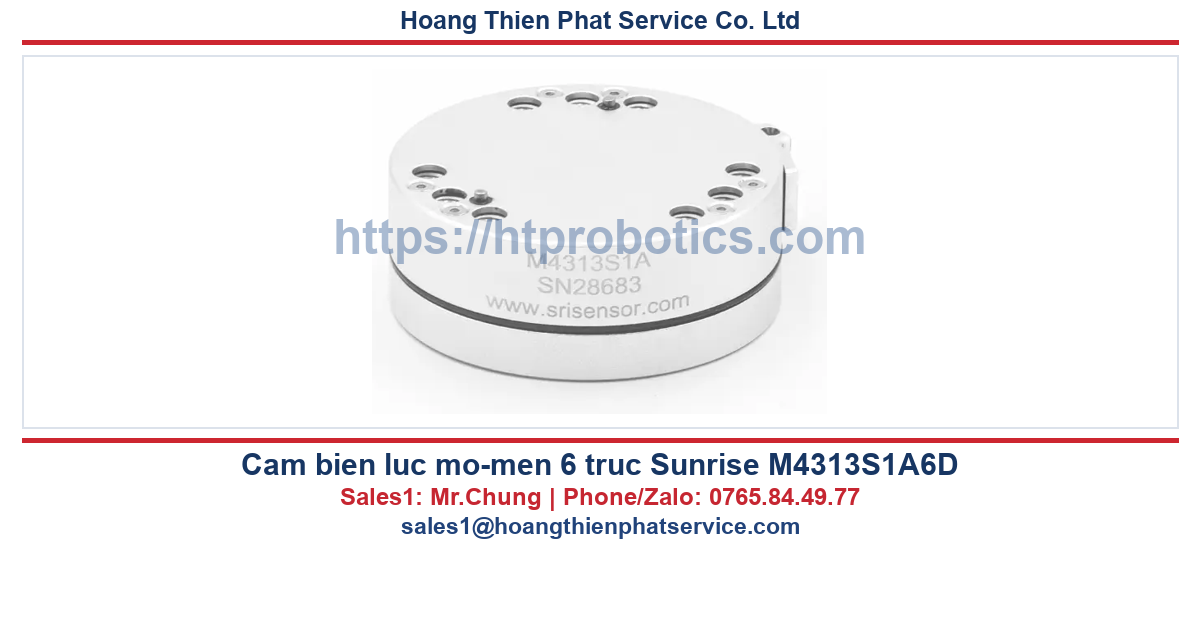
Cảm biến lực 6 trục Sunrise M4313S1A6D là cảm biến lực/mô-men sáu trục thuộc dòng M4313 của Sunrise Instruments (SRI), được thiết kế cho robot cộng tác và các hệ thống cần đo đồng thời ba thành phần lực Fx, Fy, Fz cùng ba mô-men Mx, My, Mz. Với kích thước D60 mm, chiều cao danh nghĩa 22,8 mm, dải lực 300 N và dải mô-men 60 Nm, M4313S1A6D phù hợp cho điều khiển tiếp xúc, kiểm tra lực lắp ráp, đánh bóng và thu thập dữ liệu tải động.
Khi đánh giá Cảm biến lực 6 trục Sunrise M4313S1A6D, điểm quan trọng không chỉ là dải đo. Kỹ sư cần kiểm tra đồng thời khả năng quá tải, độ chính xác, ma trận khử ghép, giao tiếp RS485, bản vẽ lỗ lắp, hướng cáp, tần số lấy mẫu và hệ tọa độ của robot. Bài viết dưới đây trình bày các thông tin đã được đối chiếu từ bảng model chính thức của SRI và các bước cần xác nhận trước khi đặt hàng.
Cảm biến lực 6 trục Sunrise M4313S1A6D: tổng quan sản phẩm
Theo dữ liệu Sunrise Instruments, Cảm biến lực 6 trục Sunrise M4313S1A6D thuộc dòng M4313XXX cho cobot với độ chính xác tốt hơn 0,5% toàn thang, độ trôi điểm zero tham khảo 0,05%/10 °C và khả năng chịu tác động đến năm lần mức quá tải danh định của cấu hình. Cảm biến được hiệu chuẩn theo sáu trục; báo cáo hiệu chuẩn đi kèm là tài liệu quan trọng để chuyển đổi dữ liệu thô thành lực và mô-men có đơn vị kỹ thuật.
M4313S1A6D sử dụng giao tiếp RS485 theo mô tả model chính thức. RS485 phù hợp trong môi trường công nghiệp nhờ truyền vi sai và khả năng chống nhiễu tốt hơn tín hiệu mức đơn đầu. Tuy nhiên, RS485 chỉ mô tả lớp vật lý; trước khi viết chương trình PLC hoặc robot controller phải lấy đúng protocol, baud rate, parity, địa chỉ node, định dạng frame, thứ tự byte và đơn vị dữ liệu từ tài liệu giao tiếp của revision thực tế.
Phiên bản A6D nên được chọn theo đúng bản vẽ cơ khí, hướng cáp và bố trí lỗ lắp của robot. Không suy luận rằng hậu tố D có thể thay trực tiếp cho C chỉ vì hai mã có cùng dải đo.
Thông số kỹ thuật Cảm biến lực 6 trục Sunrise M4313S1A6D
| Hạng mục | Giá trị tham khảo từ hãng | Lưu ý kỹ thuật |
|---|---|---|
| Thương hiệu | Sunrise Instruments / SRI | Nhà sản xuất cảm biến lực và mô-men đa trục |
| Model | M4313S1A6D | Phải giữ đầy đủ hậu tố khi đặt hàng |
| Loại đo | 6 trục: Fx, Fy, Fz, Mx, My, Mz | Đo lực và mô-men đồng thời |
| Dải Fx / Fy | 300 N / 300 N | Không nên chọn cảm biến chỉ sát tải làm việc cực đại |
| Dải Fz | 300 N | Tính thêm trọng lượng dụng cụ và tải va chạm |
| Dải Mx / My | 60 Nm / 60 Nm | Mô-men tăng nhanh khi điểm đặt lực lệch tâm |
| Dải Mz | 60 Nm | Kiểm tra tải xoắn trong thao tác siết/lắp |
| Độ chính xác dòng M4313 | Tốt hơn 0,5% F.S. | Giá trị hệ thống còn phụ thuộc lắp đặt và xử lý tín hiệu |
| Zero drift tham khảo | 0,05% / 10 °C | Nên zero lại sau khi máy ổn định nhiệt |
| Kích thước ngoài | Đường kính 60 mm | Đối chiếu không gian lắp và adapter |
| Chiều cao danh nghĩa | 22,8 mm | Kiểm tra bản vẽ revision trước gia công mặt bích |
| Giao tiếp | RS485 | Cần protocol/baud rate và sơ đồ dây chính xác |
| Tài liệu đi kèm | Calibration report | Lưu hệ số/ma trận theo serial number |
Lưu ý về dữ liệu revision: Bảng model tiếng Anh của hãng ghi khối lượng tham khảo 0,15 kg, trong khi bảng tiếng Trung ghi 0,11 kg. Vì vậy, khối lượng, chiều cao tổng thể và cấu hình đầu cáp của M4313S1A6D cần được chốt theo bản vẽ phát hành cùng báo giá.
Cảm biến lực/mô-men 6 trục đo như thế nào?
Phần tử đàn hồi bên trong Cảm biến lực 6 trục Sunrise M4313S1A6D biến dạng rất nhỏ khi chịu tải. Các cầu đo strain gauge chuyển biến dạng này thành tín hiệu điện. Vì một tải theo trục X có thể gây đáp ứng nhỏ trên các kênh khác, bộ cảm biến cần quá trình calibration đa trục và khử ghép. SRI cho biết sản phẩm có thể dùng phương pháp khử ghép bằng cấu trúc hoặc bằng ma trận; khi dùng ma trận, báo cáo hiệu chuẩn cung cấp ma trận 6×6 để tính sáu đại lượng lực/mô-men.
Trong ứng dụng thực tế, giá trị đo tại cảm biến còn bao gồm trọng lượng end-effector, tool center point lệch khỏi tâm cảm biến, quán tính khi robot tăng tốc và lực do dây/cáp kéo. Vì vậy, phần mềm nên có bước tare tải dụng cụ, bù trọng lực theo tư thế robot và lọc tín hiệu vừa đủ. Lọc quá mạnh làm tăng trễ điều khiển; lọc quá ít khiến vòng điều khiển lực phản ứng với nhiễu.
Cách chọn dải đo tránh quá tải
Khi chọn Cảm biến lực 6 trục Sunrise M4313S1A6D, không nên chỉ so tải danh nghĩa với 300 N. Cần quy đổi cả lực động và mô-men do cánh tay đòn. Ví dụ, lực 100 N tác dụng cách tâm 0,3 m tạo mô-men 30 Nm, chưa tính va chạm và gia tốc. Thiết kế tốt cần có hệ số dự phòng, giới hạn phần mềm, ngưỡng dừng robot và cơ cấu bảo vệ khi dụng cụ có nguy cơ va chạm.
Tích hợp RS485 của Cảm biến lực 6 trục Sunrise M4313S1A6D
Quy trình tích hợp Cảm biến lực 6 trục Sunrise M4313S1A6D nên được thực hiện tuần tự như sau:
- Kiểm tra sơ đồ dây: xác nhận nguồn cấp, A/B hoặc D+/D-, mass tham chiếu, shield và đầu nối theo đúng bản vẽ.
- Đấu topology dạng bus: tránh nhánh rẽ dài; đặt điện trở kết thúc ở hai đầu mạng theo tài liệu giao tiếp.
- Thiết lập truyền thông: khóa baud rate, parity, stop bit, địa chỉ và chu kỳ đọc trước khi chạy vòng điều khiển.
- Đọc đủ sáu kênh: ánh xạ chính xác thứ tự Fx-Fy-Fz-Mx-My-Mz, dấu trục và đơn vị N/Nm.
- Giám sát lỗi: đặt timeout, kiểm tra CRC nếu protocol có hỗ trợ và đưa robot về trạng thái an toàn khi mất dữ liệu.
Khi đấu Cảm biến lực 6 trục Sunrise M4313S1A6D, cáp tín hiệu nên tách khỏi cáp servo, biến tần và nguồn động lực. Shield cần nối theo quy định EMC của hệ thống, tránh tạo vòng mass. Khi truyền xa hoặc môi trường nhiễu mạnh, nên kiểm tra dạng sóng, điện trở kết thúc và mức common-mode thay vì chỉ tăng thời gian timeout trong phần mềm.
Lắp đặt, zero và hiệu chuẩn
Mặt lắp của Cảm biến lực 6 trục Sunrise M4313S1A6D phải phẳng, sạch và đủ cứng. Siết bu-lông theo trình tự đối xứng, đúng cấp bền và mô-men mà hãng quy định. Lực siết không đều hoặc adapter quá mềm có thể làm thay đổi phân bố ứng suất, tăng cross-talk và khiến kết quả đo lệch dù cảm biến vẫn truyền dữ liệu bình thường.
Sau khi lắp Cảm biến lực 6 trục Sunrise M4313S1A6D, cho hệ thống ổn định nhiệt, đưa robot về tư thế tham chiếu rồi thực hiện zero với đúng dụng cụ. Tiếp theo, dùng tải chuẩn hoặc bài kiểm tra có thể truy xuất để xác nhận chiều dương của từng trục, độ lặp, độ tuyến tính và phản ứng khi đổi tư thế. Không dùng ma trận calibration của serial number khác. Khi thay cảm biến, phải cập nhật lại hệ số, tool mass, TCP và các ngưỡng bảo vệ.
Tiêu chí nghiệm thu đề xuất
- Không có tải nhưng giá trị zero ổn định sau thời gian warm-up đã thống nhất.
- Tải chuẩn theo từng hướng cho kết quả đúng dấu, đúng đơn vị và nằm trong sai số chấp nhận.
- Không xuất hiện nhảy dữ liệu hoặc timeout khi servo, biến tần và thiết bị công suất hoạt động.
- Giới hạn cảnh báo và dừng an toàn phản ứng đúng khi lực hoặc mô-men vượt ngưỡng.
- Calibration report, bản vẽ, protocol và serial number được lưu trong hồ sơ máy.
Bảng model/SKU Sunrise M4313 liên quan
Danh sách dưới đây đặt Cảm biến lực 6 trục Sunrise M4313S1A6D trong nhóm các mã xuất hiện ở bảng model M4313. Đây là mã tham khảo để khoanh vùng lựa chọn, không phải danh sách mã có thể thay thế trực tiếp. Khi đặt hàng cần so sánh toàn bộ mã, dải đo, kích thước, lỗ lắp, giao tiếp và bản vẽ.
| Model/SKU | Đặc điểm nhận diện | Ứng dụng/lưu ý |
|---|---|---|
| M4313S1A | Dòng nền M4313, cần xác nhận ngõ ra và bản vẽ theo cấu hình đặt hàng | Ứng dụng robot/cobot 6 trục |
| M4313S1A4B | Biến thể thuộc nhánh S1A | Đối chiếu tải, chiều cao và giao diện điện |
| M4313S1A6B | Biến thể thuộc nhánh S1A6 | Không thay chéo nếu chưa kiểm tra bản vẽ |
| M4313S1A6C | 300 N; 60 Nm; D60 mm; RS485 | Cobot, lắp ráp, đánh bóng, kiểm tra lực |
| M4313S1A6D | 300 N; 60 Nm; D60 mm; RS485 | Cobot, điều khiển lực và giám sát tiếp xúc |
| M4313S1A6K | Biến thể thuộc nhánh S1A6 | Chọn theo giao diện cơ khí/điện được hãng xác nhận |
| M4313S1J / M4313S1J6B | Nhánh cấu hình S1J | Robot 6 trục, cần kiểm tra dải và đầu nối |
| M4313S1J6D / M4313S1J6F / M4313S1J6K | Các biến thể S1J6 | Đặt theo bản vẽ và calibration report |
| M4313S1F6M | Nhánh cấu hình S1F | Tích hợp đặc thù theo hệ thống |
| M4313S1C / M4313S1C6A | Nhánh cấu hình S1C | So khớp đầy đủ mã trước khi thay |
| M4313Q4C2A / Q4C4A / Q4C6B | Nhánh Q4C của họ M4313 | Ứng dụng OEM và robot theo cấu hình |
Ứng dụng của Cảm biến lực 6 trục Sunrise M4313S1A6D
Điều khiển lực cho cobot
Trong ứng dụng Cảm biến lực 6 trục Sunrise M4313S1A6D, tín hiệu phản hồi giúp robot duy trì áp lực ổn định khi đánh bóng, mài, chà nhám hoặc làm sạch bề mặt. Thuật toán phải giới hạn tốc độ và lực cực đại để tránh dao động khi bề mặt thay đổi đột ngột.
Lắp ráp chính xác
Khi dùng Cảm biến lực 6 trục Sunrise M4313S1A6D cho thao tác press-fit, cắm connector hoặc lắp chốt, đường cong lực theo hành trình giúp phát hiện lệch tâm, kẹt chi tiết hoặc thiếu linh kiện. Kết hợp dữ liệu sáu trục với vị trí robot cho phép xây dựng cửa sổ lực chấp nhận cho từng công đoạn.
Kiểm tra chất lượng và R&D
Cảm biến lực 6 trục Sunrise M4313S1A6D có thể dùng trên jig thử để ghi lực kéo, nén và mô-men đồng thời. Dữ liệu cần được đồng bộ thời gian với encoder hoặc camera nếu phân tích chuyển động nhanh. Tần số lấy mẫu thực tế phải được xác nhận từ cấu hình điện tử và protocol, không nên suy đoán chỉ từ giao tiếp RS485.
Robot y tế, phục hồi chức năng và đào tạo
Trong các hệ thống tương tác người-máy, Cảm biến lực 6 trục Sunrise M4313S1A6D hỗ trợ nhận biết lực ngoài. Việc dùng trong thiết bị y tế hoặc hệ thống an toàn phải tuân theo đánh giá rủi ro, tiêu chuẩn và chứng nhận của toàn bộ máy; bản thân cảm biến không thay thế chức năng safety-rated.
Checklist chọn và đặt hàng Cảm biến lực 6 trục Sunrise M4313S1A6D
- Chụp rõ nhãn model hiện hữu, serial number và toàn bộ hậu tố.
- Cung cấp robot/end-effector, tải làm việc, tải va chạm dự kiến và chiều dài cánh tay đòn.
- Xác nhận sáu dải đo 300 N và 60 Nm có đủ hệ số dự phòng.
- Gửi bản vẽ lỗ lắp, độ dày adapter, hướng cáp và không gian đi dây.
- Xác nhận RS485: protocol, baud rate, địa chỉ, tần số cập nhật và loại đầu nối.
- Yêu cầu calibration report đúng serial number và kiểm tra ma trận chuyển đổi.
- Chốt chiều dài cáp, phụ kiện, adapter, nhiệt độ môi trường và yêu cầu IP nếu có.
- Đối chiếu khối lượng/kích thước theo bản vẽ revision đính kèm báo giá.
Câu hỏi thường gặp
Cảm biến lực 6 trục Sunrise M4313S1A6D có thay trực tiếp cho M4313S1A6C không?
Không nên kết luận thay trực tiếp chỉ dựa trên dải 300 N/60 Nm và đường kính 60 mm. Hậu tố C/D có thể liên quan đến revision cơ khí, đầu cáp hoặc cấu hình đặt hàng. Cần đối chiếu bản vẽ hai mã, đầu nối, chiều cao, lỗ lắp và protocol trước khi phê duyệt.
Có thể đưa dữ liệu RS485 vào PLC không?
Có, nếu PLC có cổng RS485 hoặc module truyền thông phù hợp và chương trình hỗ trợ đúng protocol của cảm biến. Kỹ sư cần tài liệu register/frame, baud rate, checksum và phép chuyển đổi dữ liệu sáu trục.
Tại sao cảm biến có giá trị khác zero sau khi lắp?
Nguyên nhân thường gặp gồm trọng lượng dụng cụ, lực căng dây, mặt lắp không phẳng, siết bu-lông không đều, thay đổi nhiệt độ hoặc chưa bù trọng lực theo tư thế. Nên kiểm tra cơ khí trước, sau đó zero và xác nhận bằng tải chuẩn.
Cần gửi thông tin gì để nhận báo giá chính xác?
Để báo giá Cảm biến lực 6 trục Sunrise M4313S1A6D, vui lòng gửi model đầy đủ, ảnh nhãn, bản vẽ hoặc kích thước lắp, tải lực/mô-men, giao tiếp, cáp/đầu nối, robot sử dụng, số lượng và thời gian cần hàng.
Sản phẩm tương tự và nội dung liên quan
- Cảm biến lực mô-men 6 trục Sunrise M4313S1A6C
- Thiết bị tự động hóa và cảm biến công nghiệp
- Các bài viết về cảm biến lực trên HTP Robotics
- Danh mục sản phẩm HTP Robotics
Thông số của Cảm biến lực 6 trục Sunrise M4313S1A6D và bảng model được đối chiếu từ trang sản phẩm M4313XXX của Sunrise Instruments. Mọi cấu hình đặt hàng cuối cùng cần theo datasheet, bản vẽ và báo cáo hiệu chuẩn được phát hành cho đúng model/serial number.
Tư vấn kỹ thuật và báo giá Cảm biến lực 6 trục Sunrise M4313S1A6D
HTP hỗ trợ kiểm tra Cảm biến lực 6 trục Sunrise M4313S1A6D, đối chiếu bản vẽ, lựa chọn giao tiếp, tư vấn tích hợp robot/PLC và chuẩn bị phương án thay thế phù hợp. Để rút ngắn thời gian xử lý, khách hàng nên gửi ảnh nhãn, tải làm việc, robot sử dụng, bản vẽ lắp và yêu cầu cáp.
Sales1: Mr.Chung
Phone/Zalo: 0765.84.49.77
Email: sales1@hoangthienphatservice.com
Website: https://htprobotics.com
Đánh giá
Chưa có đánh giá nào.